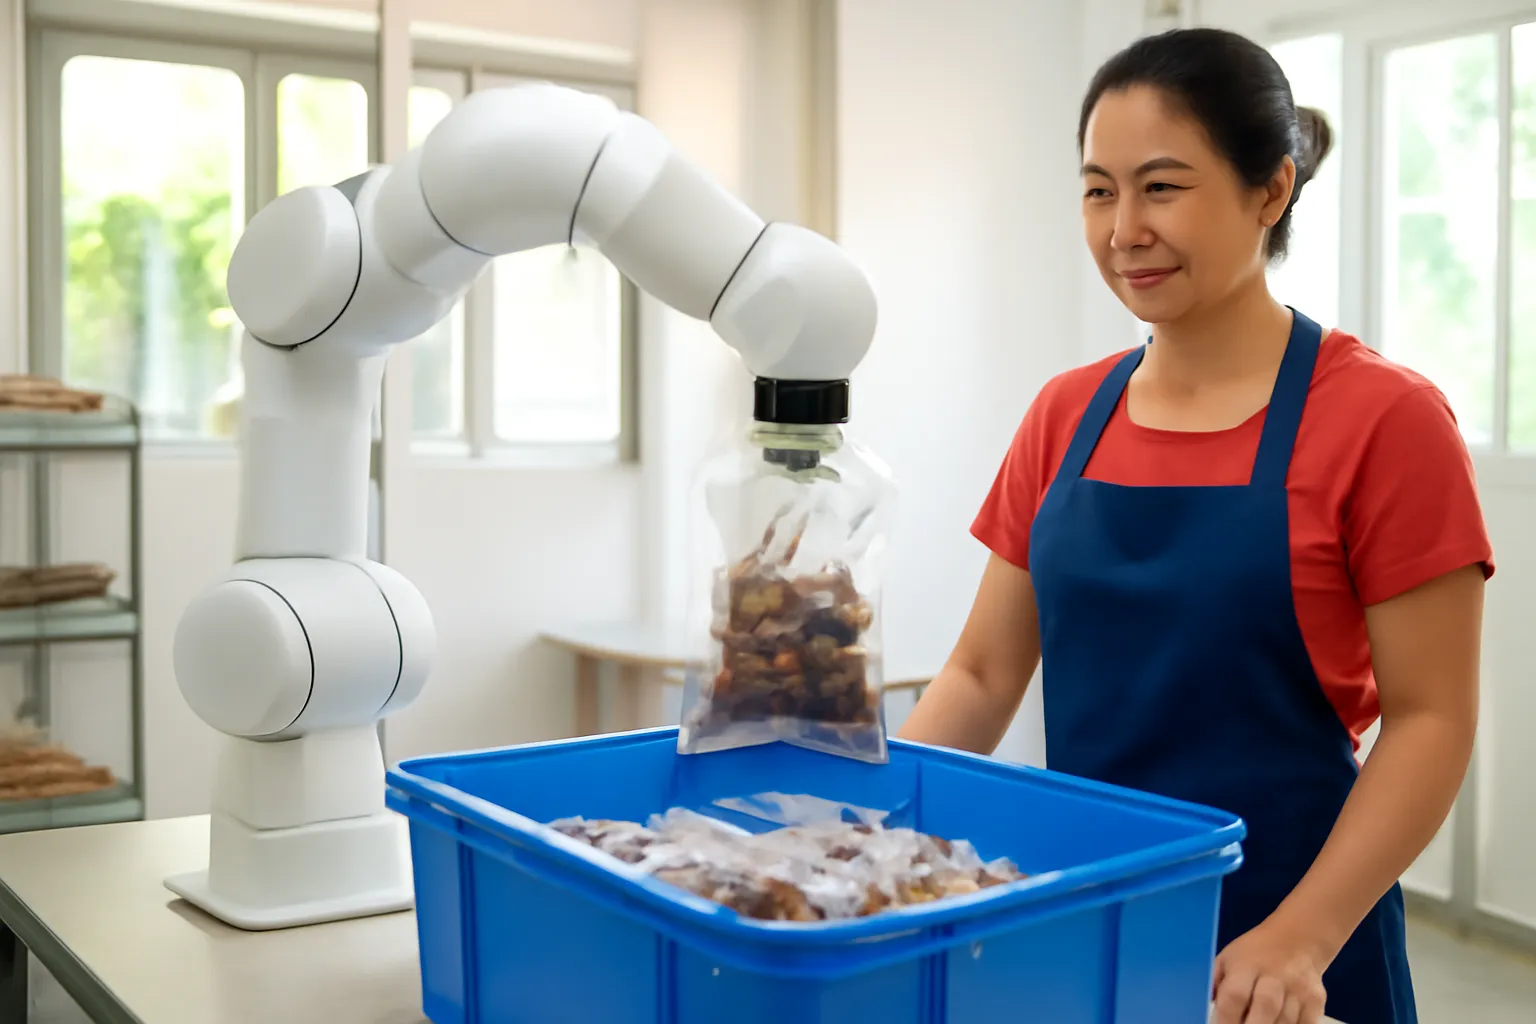
Cánh tay robot ở nhà máy lớn gắp giỏi vì mọi món hàng đã được xếp sẵn đúng chỗ, đúng hướng. Ở xưởng nhỏ, đồ nằm lộn xộn trong thùng, nên phần phát minh thật không nằm ở cánh tay, mà ở con mắt nhìn từ trên xuống, cái đầu gắp chịu được sai lệch, và mẹo làm cho đồ tự tách ra trước khi gắp.
Chào bạn, đây là Nhà Phát Minh. Hôm nay mình kể chuyện một xưởng đóng gói nông sản khô ở miền Tây và một nhóm kỹ sư muốn cho một cánh tay robot làm cái việc nhàm chán nhất xưởng: nhặt từng túi từ thùng lớn đặt vào hộp.
Vì sao cánh tay nhà máy không mang về xưởng nhỏ được
Trong dây chuyền lớn, cánh tay robot làm việc gần như mù. Nó chỉ nhớ một chuỗi toạ độ và lặp lại hàng vạn lần. Nó gắp giỏi vì trước nó là cả một hệ thống băng chuyền, đồ gá và máng dẫn đã xếp món hàng vào đúng chỗ.
Xưởng của chị chủ trong câu chuyện này không có những thứ đó. Túi hạt điều, túi mít sấy từ máy hàn miệng rơi xuống một thùng nhựa lớn, nằm nghiêng ngả chồng lên nhau. Hai cô công nhân ngồi nhặt từng túi, kiểm mối hàn, đặt vào hộp. Việc đều tay nhưng mỏi lưng, và không ai muốn làm lâu.
Mua cả dây chuyền để sắp hàng cho robot thì đắt và chiếm chỗ. Chị hỏi nhóm kỹ sư một câu rất thực tế: có con robot nào nhặt được đồ nằm bừa như tay người không.
Câu trả lời trung thực là có, nhưng khó hơn chị nghĩ, và cũng dễ hơn nhóm lo.
Con mắt nhìn từ trên xuống
Việc đầu tiên là cho cánh tay một con mắt. Nhóm treo camera phía trên thùng, chụp mỗi lần trước khi gắp, rồi dạy máy tìm túi nào nằm trên cùng, chỗ nào phẳng nhất để đặt đầu gắp.
Rắc rối đầu tiên đến từ bao bì. Túi nhựa trong bóng loáng phản chiếu đèn xưởng thành những mảng trắng chói, camera tưởng là chỗ trống. Nhóm phải đổi đèn thành loại chiếu tán rộng, che bớt ánh nắng từ cửa sổ, và dạy máy bằng ảnh chụp ở chính xưởng đó chứ không dùng ảnh mẫu.
Rắc rối thứ hai là túi chồng lên nhau. Máy nhìn thấy một túi nằm trên, nhưng mép của nó bị túi khác đè. Gắp lên thì kéo theo cả hai. Nhóm đặt luật: chỉ gắp túi mà máy nhìn thấy trọn viền, không thấy thì bỏ qua lượt này.
Luật đó làm robot chậm hơn một chút, nhưng giảm hẳn số lần gắp hỏng. Trong xưởng, một lần gắp hỏng làm rơi túi xuống sàn tốn công hơn nhiều so với một lần chờ.
Đầu gắp: giác hút hay ngón tay mềm
Với túi nhựa, lựa chọn tự nhiên là giác hút, một chiếc cốc cao su nhỏ hút chân không. Nó chạy tốt với túi phẳng căng. Nhưng túi nhăn, túi dính bụi đường từ mít sấy, hay túi có mối hàn nằm đúng chỗ đặt giác, thì hút không giữ.
Nhóm thử thêm một đầu gắp có ngón cao su bơm hơi, ôm túi từ hai bên. Cách này chịu được túi nhăn, nhưng lại cần chỗ trống hai bên túi để thò ngón vào, mà trong thùng đầy thì hiếm khi có.
Kết quả cuối cùng là một đầu gắp kết hợp: giác hút chạm trước để nhấc túi lên một chút, rồi hai ngón mềm khép lại đỡ bên dưới. Không cái nào hoàn hảo một mình, nhưng ghép lại thì bù cho nhau.
Bài học ở đây là đừng chọn đầu gắp chỉ qua sách giới thiệu của hãng. Hãy mang một thùng hàng thật của xưởng tới bàn thử, và thử cả trăm lần với chính món hàng đó. Mỗi loại bao bì có một tính khí riêng.
Mẹo làm cho đồ tự tách ra
Góc thùng là cơn ác mộng của cánh tay robot. Túi nằm sát vách thì đầu gắp không chen vào được. Túi chồng ba bốn lớp thì lớp dưới không bao giờ tới lượt.
Thay vì làm cánh tay khéo hơn, nhóm làm cho đồ dễ gắp hơn. Họ đổi thùng sâu thành một khay nông và rộng, đặt trên bộ rung nhỏ. Mỗi khi máy không tìm thấy túi nào gắp được, khay rung nhẹ vài giây, các túi tự trượt ra, lật lại, tách nhau.
Ý tưởng khay rung không mới trong công nghiệp, nhưng với xưởng nhỏ nó là chìa khoá. Nó biến một bài toán nhìn và gắp rất khó thành một bài toán dễ hơn nhiều, chỉ bằng một cái động cơ rung rẻ tiền.
Cũng như chuyện robot hái quả tập trước, lời giải hay nhất ở đây không nằm ở trí thông minh của máy, mà ở việc sắp xếp lại thế giới xung quanh cho máy.
Robot đứng cạnh người: an toàn và phân vai
Xưởng nhỏ không có chỗ để rào cánh tay robot trong lồng như nhà máy lớn. Người đi ngang ngay bên cạnh. Nhóm chọn loại cánh tay được làm để làm việc gần người, chạy chậm, lực nhỏ, tự dừng khi chạm vật cản, và vẫn kẻ vạch sơn quanh vùng nó hoạt động.
Không có chuyện robot thay hẳn hai cô công nhân. Robot nhặt và đặt túi vào hộp, còn một cô đứng cuối bàn kiểm mối hàn, gỡ những túi robot bỏ qua, và dán nhãn thùng. Cô kia chuyển sang khâu cân và đóng thùng vốn đang thiếu người.
Nhóm cũng đặt một cái thùng nhỏ bên cạnh cho những túi robot không chắc. Máy không cần gắp đúng mọi túi. Nó chỉ cần biết lúc nào mình không chắc và chừa lại cho người.
Nếu bạn định đưa robot vào một xưởng nhỏ, hãy bắt đầu bằng câu hỏi: món hàng nào lặp lại nhiều nhất, bao bì đơn giản nhất, và người đang làm việc đó mệt ở đâu. Chọn đúng món đầu tiên là đã đi được một nửa đường.
Câu hỏi thường gặp
Doanh nghiệp nhỏ có nên mua cánh tay robot không?
Nên cân nhắc khi có một thao tác lặp lại rất nhiều lần mỗi ngày với món hàng khá đồng đều. Nếu mỗi ngày hàng đổi một kiểu, công dạy lại robot có thể lớn hơn lợi ích.
Robot gắp đồ lộn xộn cần những gì?
Thường cần camera nhìn vùng làm việc, phần mềm tìm vị trí gắp, đầu gắp hợp với món hàng và cách làm đồ tách ra như khay rung. Thiếu một phần, robot sẽ gắp trượt nhiều.
Giác hút có dùng được cho mọi loại túi không?
Không. Giác hút hợp với bề mặt phẳng, kín hơi. Túi nhăn, bụi, lưới hoặc có lỗ thoáng thường phải dùng đầu gắp mềm hoặc kết hợp nhiều kiểu.
Cánh tay robot làm việc cạnh người có an toàn không?
Loại được thiết kế để làm gần người có giới hạn lực và tốc độ, tự dừng khi va chạm, nhưng vẫn cần đánh giá rủi ro tại chỗ, kẻ vùng làm việc và huấn luyện người đứng cạnh.
Bắt đầu tự động hoá xưởng nhỏ từ đâu?
Từ một khâu lặp lại, món hàng đơn giản và người làm đang mệt nhất. Làm chắc một khâu, đo xem có đỡ việc thật không, rồi mới tính khâu tiếp theo.